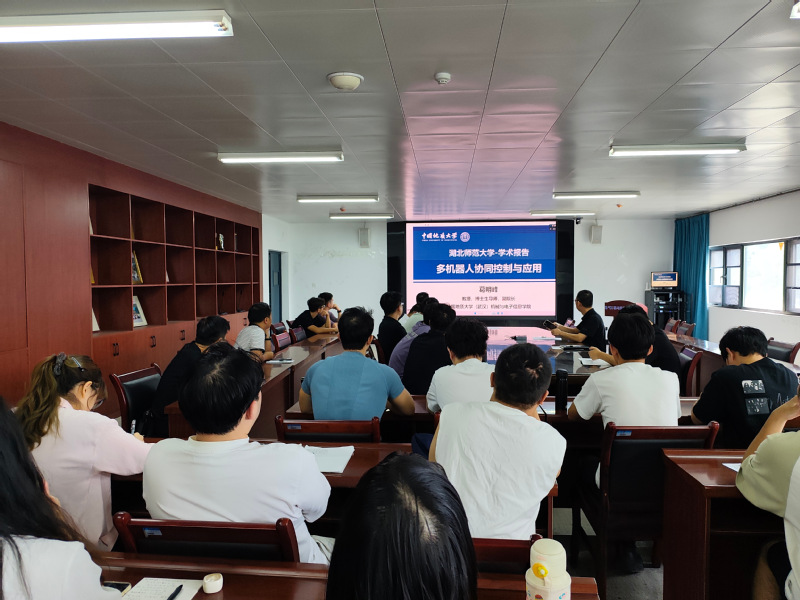
2026年9月15日,中国地质大学(武汉)葛明峰教授应电气工程与自动化学院邀请,在产教融合中心24341会议室作题为“多机器人系统的协同控制与应用”的学术报告。电气学院部分教师及研究生参加了报告会,报告会由电气工程与自动化学院教学督导李涛教授主持。
此次讲座,葛明峰教授首先介绍了多机器人协同控制作为智能无人系统领域的重要研究方向,并在集群作业、协同探测、无人装备和复杂任务执行等方面展现出广阔应用前景;紧接着,葛教授阐述了多机器人系统在实际运行过程中受到通信约束、机器人非线性、多源扰动、不确定性以及恶意攻击等因素影响,仍面临协同机制不清、协同效率不高和协同韧性不足等问题,用传统协同控制方法已难以满足复杂任务环境下高效、稳定和可靠协同的实际需求,从而引出开展面向多重约束、扰动和安全威胁的多机器人协同控制研究的重要意义;随后,葛教授围绕多机器人协同控制与应用这一主题,讲述了团队在多重约束下分层解耦控制、多源扰动下快速寻优以及恶意攻击下可信过滤韧性协同等方面的研究进展,并展示相关理论与方法在无人集群装备、智能学习训练及多机器人协同应用中的验证成果;最后,师生互动,葛教授为师生答疑解惑。
葛明峰,中国地质大学(武汉)教授,博士生导师,机械与电子信息学院副院长,低空智能技术与工程研究中心主任,国家青年拔尖人才、湖北省青年拔尖人才。主要从事具身智能、人机协同控制、无人集群协同决策与自适应演化等方面的应用研究。主持国基金面上2项、重点课题1项、青年1项,湖北省基金3项(含省级人才项目1项),深圳市面上1项,博士后面上1项,其他横纵向项目累计20余项。在机器人、自动控制和人工智能领域发表SCI论文170余篇,包括IEEE汇刊和Automatica常文64篇,8篇论文入选ESI前1%高被引(包括ESI前1‰高被引1篇);通讯作者论文获评《Int. J. Robust Nonlinear Control》期刊封面论文;发表Springer和Elsevier专著2章;授权多项国家发明专利。先后获中国指挥与控制协会技术发明二等奖、地理信息科技进步二等奖、湖北省科技进步三等奖、中国轻工业联合会科技进步二等奖、中国自动化学会自然科学二等奖等奖项。